Module 05 · 3D Scanning3D 扫描
Next EngineNextEngine 扫描仪
🎵 背景音乐 🎵
NextEngine 3D 扫描仪概述
工作原理
NextEngine 3D 扫描仪是一种 结构光扫描仪(Structured Light Scanner),通过红色激光线逐步扫过物体表面,以记录形状和细节。
- 与 Kinect 的不同:
- 扫描方式: Kinect 通过即时捕捉生成整个模型,而 NextEngine 则逐步扫描每一侧。
- 分辨率: NextEngine 的分辨率更高,适合高精度需求。
价格与适用性
- 价格: 约 $3,000,不适合普通爱好者购买,但广泛应用于大学和创客实验室。
- 适用场景: 工程、艺术及科研领域,适合需要高精度和细节捕捉的任务。
使用步骤详解
1 确定扫描参数
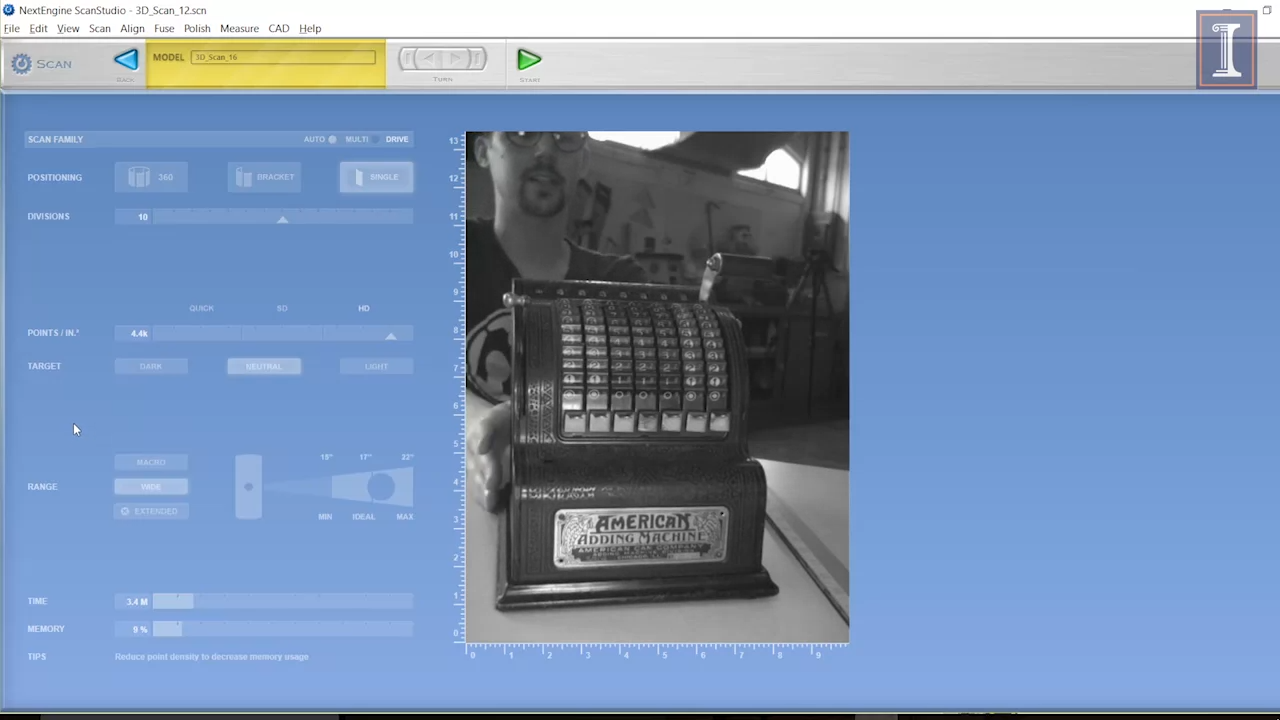
- 扫描范围:
- 宏观模式(Macro):适合小型物体。
- 宽视场(Wide Range):适合中型物体(例如 17 至 22 英寸范围内)。
- 扩展模式(Extended Range):适合更大物体。
- 分辨率选择:
- 低分辨率: 约 55 点/立方英寸,扫描速度快,仅需约 1 分半钟。
- 高分辨率: 约 4,500 点/立方英寸,每侧扫描耗时约 3.5 分钟。
2 放置与调整物体
- 将物体放置在扫描仪前,确保在扫描范围内(例如 17 英寸理想距离)。
- 调整物体位置,使其位于扫描画面的中央。
3 执行扫描
- 启动扫描,扫描仪会:
- 自动调整镜头焦距。
- 使用激光逐行扫描,记录数千个数据点。
- 单面扫描完成后,需手动旋转物体,逐面扫描以完成全方位捕捉。
4 数据处理与模型生成
- 处理时间: 每面扫描数据处理可能需要 10-20 分钟,具体取决于分辨率。
- 精确性:
- 激光扫描不会生成模糊数据或进行数据补偿。
- 如果某些区域无法捕捉,扫描结果会直接忽略。
技术优势与局限
| 优点 | 局限 |
|---|---|
| 高分辨率与高精度:适合工程应用,捕捉细节(如压花或纹理) | 耗时较长:完整扫描可能需要数小时 |
| 数据真实可靠:不会填补数据空白,避免错误匹配 | 光反射限制:对高反光材料(如银色金属)不适用 |
| 多面拼接功能:可通过多次扫描合并生成完整模型 | 价格高昂:仅适用于科研或专业应用场景 |
实操案例:机械计算器扫描
对象选择:机械计算器
- 材质:哑光金属表面(适合激光扫描)。
- 原因:希望捕捉精细的压花纹理,同时保留机械部件的准确尺寸。
扫描过程
- 初始设置:
- 使用 宽视场模式,调整距离至 17 英寸。
- 将物体中心对准扫描仪视野。
- 逐面扫描:
- 扫描一侧后,手动旋转物体继续扫描。
- 每次扫描耗时 3-4 分钟,完成一个完整模型需要多个角度的拼接。
- 数据处理:
- 每面数据处理耗时约 10-20 分钟。
- 生成的模型不会含有虚假数据,确保工程精度。
扫描效果与注意事项
- 结果特点:
- 能够捕捉物体的细微纹理(如压花金属表面的图案)。
- 生成高分辨率模型,适合需要精确数据的应用场景。
- 扫描限制:
- 高反光或透明物体会导致激光反射异常,影响扫描结果。
总结与适用场景
- 适用人群: 工程师、设计师、科研工作者。
- 典型用途:
- 工程应用: 捕捉零部件精确尺寸,用于逆向工程。
- 艺术与设计: 记录复杂纹理与表面,生成数字化存档。
- 科研探索: 高精度数据支持实验与分析。
🎵 [结束音乐] 🎵
准备好体验高精度扫描技术的魅力了吗? 🚀